自分のロボットを使う
ロボットの URDF から、シミュレーションが動くところまでの手順です。例として FANUC CRX-3iA を使います。FANUC は URDF を公開していて、多くの産業用ロボットと同じく CRX にはグリッパが付いていません。そこで、グリッパを取り付ける方法と、 別のグリッパに付け替える方法も合わせて説明します。手順はどの URDF でも同じです。まだなら先に Franka の チュートリアル を通してください。うまくいったときの様子が分かります。
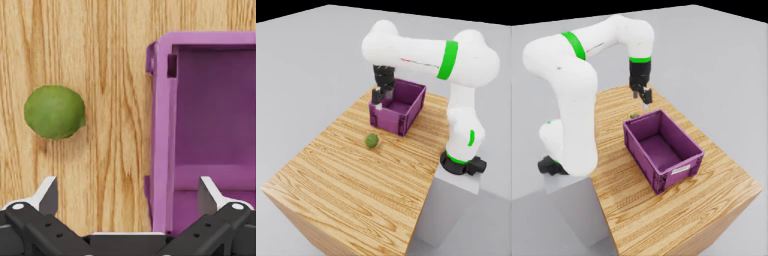
1. URDF を用意する
FANUC はロボットの記述を FANUC-CORPORATION/fanuc_description
(Apache-2.0)で xacro 形式で公開しています。例のスクリプトが、版を固定してダウンロードし、CRX-3iA を URDF に展開します。
xacro が必要です。ROS がなければ(クラウドの GPU など)urdf2vla の環境に入れます。ROS 2 の xacro と同じ URDF になります。
uv pip install xacro                  # ROS 2 があれば: source /opt/ros/jazzy/setup.bash
bash examples/crx3ia/fetch_urdf.sh    # → examples/crx3ia/fanuc_description/crx3ia.urdf
ほかの CRX も同じように展開できます: bash examples/crx3ia/fetch_urdf.sh crx10ia_l(ほかに crx5ia、crx10ia、
crx10ia_lp、crx20ia_l、crx30ia)。urdf2vla で確かめているのは CRX-3iA です。
urdf2vla は URDF から読めることはすべて読みます。始める前に次を確かめてください。
- メッシュが見つかること。
package://my_robot_description/meshes/...は、URDF の親フォルダとrobot.package_pathsに書いたフォルダから探します。別のマシンの絶対パス(file:///root/ws/install/...)は、 同じフォルダの下からパスの末尾が一致するものを探します。リポジトリの外にあるメッシュは、コンテナから読めるように プロジェクトに自動でコピーします。腕と、残すグリッパのメッシュは見つかる必要があります。手首のカメラやその 取付金具などの部品は、見つからなければ警告を出して形なしで取り込みます。 - 関節の可動範囲とトルクが実際の値であること。 すべての関節のトルクが同じ値だったり、可動範囲のない関節が あったりすると警告します(CAD から書き出した URDF には仮の値がよく入っています)。トルクは URDF を編集せずに 上書きできます(下記)。
- グリッパがあること。 URDF に入っているか、NVIDIA のアセットライブラリから取り付ける ものです。 いま対応しているのは、2 本指のグリッパの付いた単腕・双腕のロボットです(双腕ロボット)。
xacro は先に展開します: xacro my_robot.urdf.xacro -o my_robot.urdf
FANUC CRX-3iA と Franka のほかに、KUKA LBR iiwa 14 と Kinova Gen3 も、公開の URDF からこの手順でデモの記録まで 進めることを確かめています。
2. プロジェクトを作る
projects/crx3ia/project.yaml ができます。編集するのはこのファイルだけです。urdf2vla が作るものは、同じフォルダの
generated/、build/、snapshots/、logs/ に入ります。これらは手で編集しないでください。
name: crx3ia

robot:
  urdf: ../../examples/crx3ia/fanuc_description/crx3ia.urdf
  gripper: {simready: robotiq_2f_85, mount_link: fanuc_flange}   # グリッパを取り付ける(3 章)

cameras:          # DROID の配置: 手先 + 左右
  - preset: wrist
  - preset: left
  - preset: right

overrides:        # generated/ を編集せずに、生成された値を変える
  robot: {}
  task: {}
  cameras: {}
ほかのロボットは URDF から始めます(urdf2vla init projects/myrobot --urdf /path/to/my_robot.urdf)。分かっていることは
robot: の下に書いておくと、質問されません。
robot:
  urdf: /path/to/my_robot.urdf
  # end_effector: tool0
  # gripper_joints: [finger_left, finger_right]
  # gripper_open_position: upper        # 指が開くのは関節の lower / upper どちらの限界か
  # default_pose: {joint1: 0.0, joint2: -0.6}
  # effort_limits: {"joint[1-6]": 50.0} # N·m(関節名の正規表現 → 値)
  # base_pose: {pos: [0, 0, 0], rot_xyzw: [0, 0, 0, 1]}
  # package_paths: [../my_ws/src]
3. グリッパを取り付ける・付け替える
工程を実行する前に決めます。グリッパのない腕には取り付けが必要で、最初の工程がグリッパについて質問するからです。
何を掴めるかはグリッパで決まるので、いちばんよく変える部分でもあります。urdf2vla は、NVIDIA のアセットライブラリ
(Isaac Sim に付属の、物理が設定済みのロボットとグリッパのモデル)のグリッパを、project.yaml の 1 行でどの腕にも取り付けられます。
CRX-3iA の例にはこの 1 行がすでに入っているので、先に工程の実行へ進み、付け替えるときにここへ戻ってきても構いません。
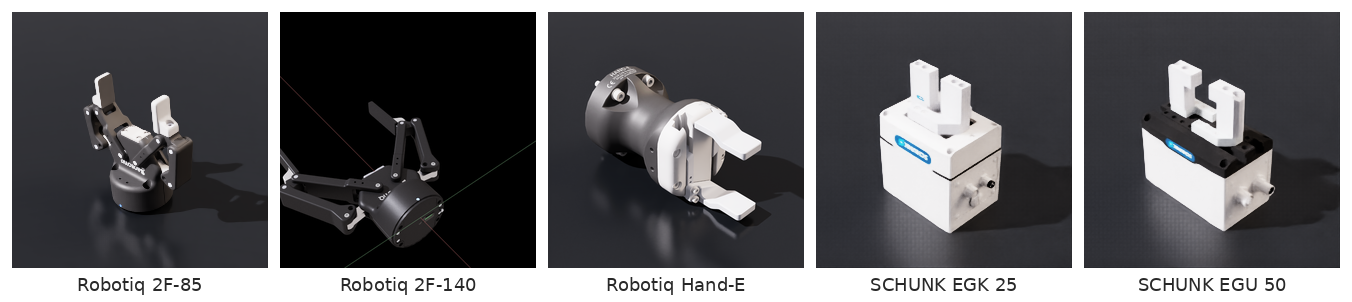
NVIDIA Isaac Sim 6.2 のアセットライブラリのサムネイル。Robotiq 2F-85、SCHUNK EGK 25・EGU 50 のアセットは CC BY 4.0、Robotiq 2F-140・Hand-E は BSD-3-Clause(© 2013 ROS-Industrial)。詳細は THIRD_PARTY_NOTICES.txt。
使うとき
- 腕にグリッパがないとき(FANUC の URDF など)。
- URDF のグリッパがシミュレーションで物体を保持できないとき。閉リンクが簡略化されている、mimic 関節がうまく変換されない、
可動範囲が効かない、などです。症状は「開閉はできるが物体を保持できない」グリッパで、urdf2vla の
joint_limits_holdとgrasp_holdの検査が失敗します。 - 別のグリッパを試したいとき。大きな物体を掴むために開きの広いもの、実機に付けているものなど。
project.yaml の 1 行
simready: |
グリッパ | 開き | 長さ(フランジから指先) | 使える物体(CRX-3iA) | アセットのライセンス |
|---|---|---|---|---|---|
robotiq_2f_85 |
Robotiq 2F-85 | 85 mm | 14.8 cm | りんご・ライム・洋梨・キューブ(スクリプトの記録は 12 回中 10 回成功) | CC BY 4.0 |
ufactory_xarm |
UFactory xArm Gripper | 88 mm | 16.2 cm | ライム(記録は 5 回中 5 回成功)。りんごと洋梨は抜ける。キューブは保持できるが、長い指が台に当たって掴む高さまで下ろせない | 記載なし(アセットのフォルダにライセンスのファイルがない) |
値は各アセットで測ったもので、src/urdf2vla/grippers.py にあります。上の図のほかのグリッパは、まだ対応していません。
Robotiq 2F-140 は閉リンクがこの設定ではばらけ、Hand-E は 2 つの顎を別々に駆動し、SCHUNK のグリッパは物体の幅より
開きが小さいためです。
付け替えの手順
キーを変えて、configure_robot からやり直します。グリッパによって変わるものは、すべて計算し直されます。
# robot.gripper.simready: ufactory_xarm
urdf2vla configure_robot  --project projects/crx3ia   # 把持点(TCP)の位置、接近方向と指の向き
urdf2vla configure_task   --project projects/crx3ia   # 指の間に入る物体、台の位置
urdf2vla configure_camera --project projects/crx3ia   # 手先カメラは新しいグリッパに合わせて付く
urdf2vla import_robot     --project projects/crx3ia   # Isaac Sim の Robot Assembler でグリッパを取り付ける
urdf2vla launch_sim       --project projects/crx3ia   # 開閉と、各物体を保持できるかを検査する
| 変わるもの | 行う工程 | 2F-85 を xArm Gripper にしたとき |
|---|---|---|
| 把持点(TCP)、接近方向と指の向き | configure_robot |
把持点が指先から 1.2 cm ではなく 2 cm になる(xArm は指の腹が長い) |
| グリッパに入らない幅の物体を、警告を出して除く | configure_task |
なし(4 つの物体はすべて指の間に入る) |
| 手先を真下に向けて作業域に届かなければ、台を手前に寄せる | configure_task |
台を 10 cm ではなく 12 cm 手前に寄せる |
| 腕の USD にグリッパを取り付ける(アセットは初回にダウンロード) | import_robot |
xArm Gripper のアセットをダウンロードして取り付ける |
| 把持力・ソルバーの反復回数と、開閉・各物体の保持の検査 | import_robot、launch_sim |
りんごと洋梨の grasp_hold が失敗する |
grasp_hold が失敗した物体はそのグリッパで保持できない物体、build/collect_report.yaml の試行で失敗が続く物体は
スクリプトの記録で掴めない物体です。それを除いて、configure_task と launch_sim をもう一度実行します。
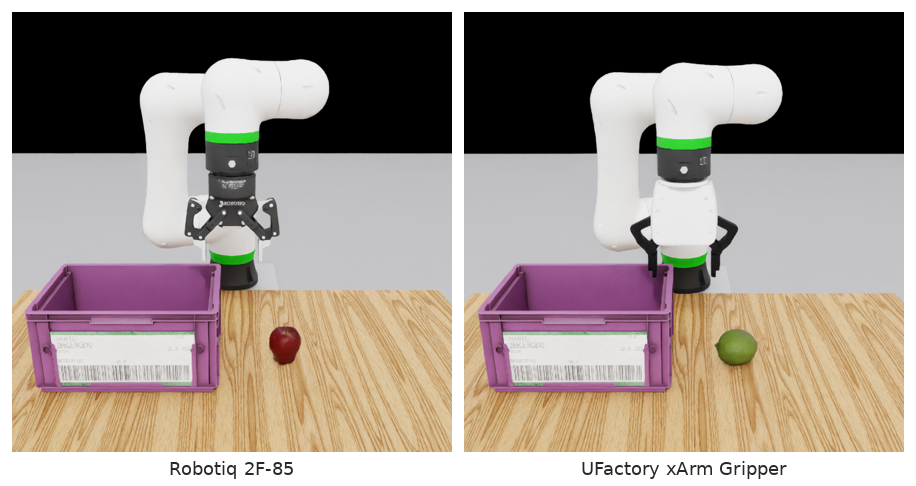
launch_sim の開始時)。
2 つのプロジェクトで違うのは robot.gripper.simready(と、xArm では物体のリスト)だけです。グリッパを付ける場所(mount_link)
グリッパのない腕では、mount_link は書かなくてかまいません。urdf2vla は腕の先のいちばん外側のフレーム(tool0 や FANUC の
fanuc_flange などのフランジ・ツールのフレーム)に、指がフランジ面から外へ伸びる向き(最後の関節の軸のフランジ側)で付けます。
どのフレームに付けたかと、ほかの候補は configure_robot が表示します。別のフレームにするときは mount_link に書きます。
どのフレームを選んでも指はフランジ面から外へ伸びます(+z ではなく +x が外向きのフレーム、たとえば FANUC の flange でも)。
取り付けた様子がおかしければ、launch_sim の snapshot ですぐ分かります。
URDF にあるグリッパを置き換える
URDF にグリッパが入っているなら、gripper: {simready: robotiq_2f_85} だけを書きます。configure_robot が URDF のグリッパの
link を外し、同じ場所に、接近方向と指の向きを元のグリッパに合わせて新しいグリッパを付けます。別の場所に付けるときだけ
mount_link を書きます。外すグリッパのメッシュは見つからなくても構いません。
アセットライブラリのほかのグリッパは、開発者が追加できます(DEVELOPMENT.md を参照)。
4. 設定の工程を実行し、質問に答える
urdf2vla inspect_robot    --project projects/crx3ia
urdf2vla configure_robot  --project projects/crx3ia
urdf2vla configure_task   --project projects/crx3ia
urdf2vla configure_camera --project projects/crx3ia
urdf2vla import_robot     --project projects/crx3ia
各コマンドは結果を JSON で出力します。"status" が次にすることを示します。
status |
終了コード | 意味 |
|---|---|---|
ok |
0 | 完了。next が次の工程。warnings があれば読んでください。 |
needs_input |
2 | ロボットについての事実が必要です。questions に答えてから、next の工程を実行します。 |
error |
1 | 工程か検査が失敗しました。errors がどれかを示します。urdf2vla diagnose --project ... を実行し、トラブルシューティング を見てください。 |
CRX-3iA では次のようになります。
configure_robot— 「Robotiq 2F-85 をfanuc_flangeに取り付けます」。手先の link や指の開く向きの質問は 出ません。グリッパの形はアセットから分かるからです。configure_task— 「台を 10 cm 手前に寄せました」。CRX-3iA は小さく、グリッパを真下に向けるとその長さの分だけ 手首が高くなります。urdf2vla は、手先を真下に向けたまま作業域の全体に届くかを逆運動学(IK)で確かめ、届くまで台を手前に寄せます。import_robot—needs_input。FANUC の URDF のゼロ姿勢は手先が台の方を向かないので、IK で求めた初期姿勢を提案し、robot.default_poseを質問します。
コマンドで答え、next の工程を実行して続けます。
urdf2vla answer --project projects/crx3ia robot.default_pose=suggested
urdf2vla configure_robot --project projects/crx3ia
urdf2vla import_robot    --project projects/crx3ia
urdf2vla launch_sim      --project projects/crx3ia
または ブラウザでロボットを見ながら答えます。urdf2vla view は候補を 3D で表示し、答えを同じファイル
(answers.yaml)に保存します。
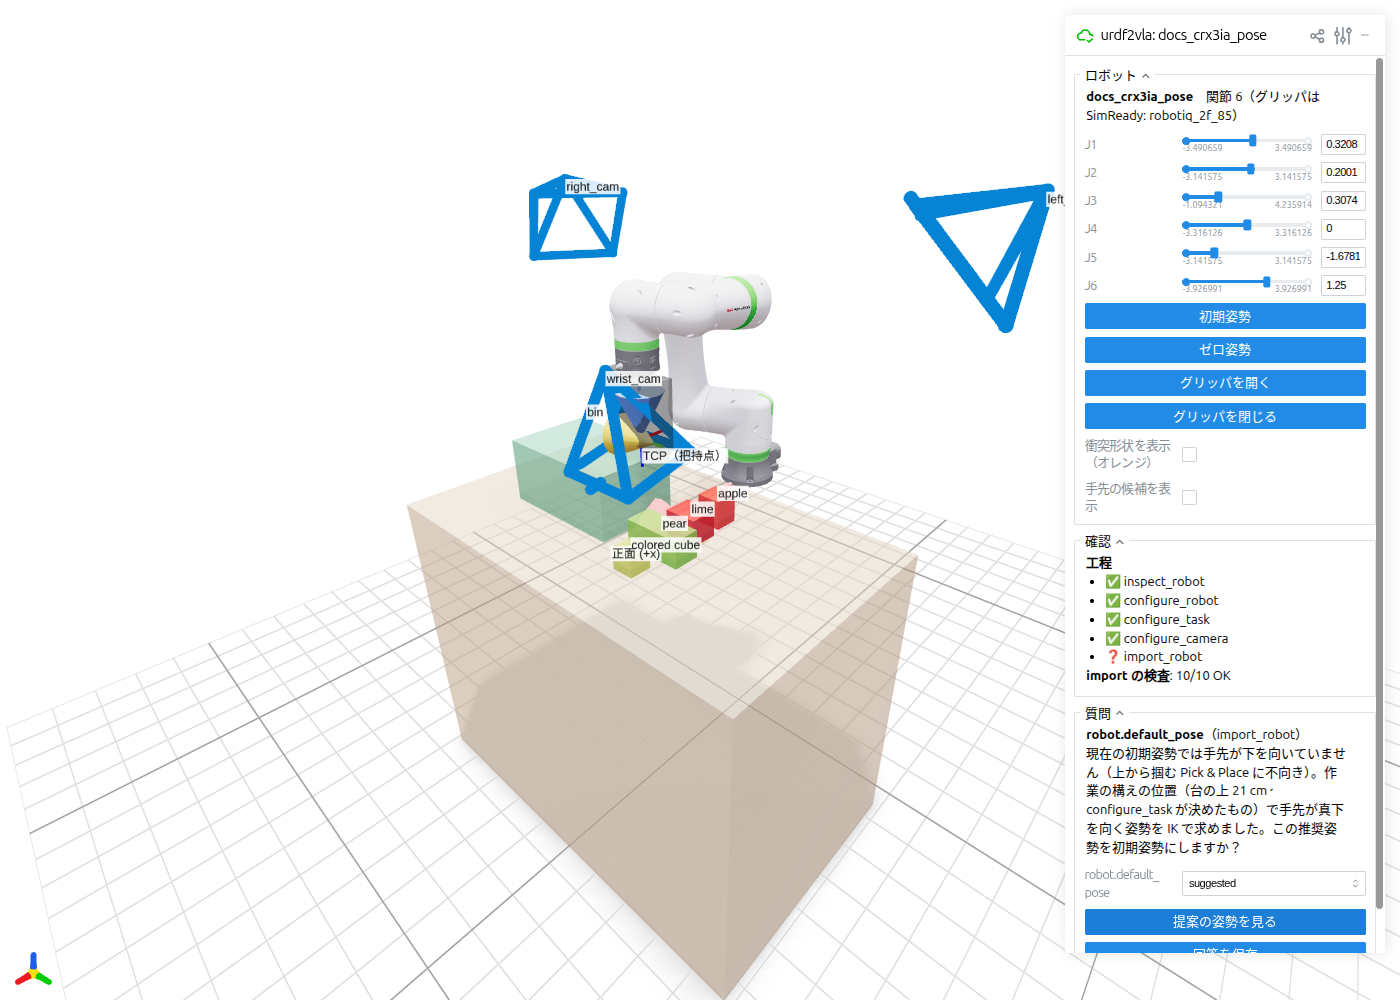
urdf2vla view での CRX-3iA の初期姿勢の質問。提案の姿勢を見る で、suggested
と答える前にその姿勢を確かめられます。灰色の箱は取り付けたグリッパの代わりの表示です(view はグリッパのアセットを読みません)。質問される可能性のあること
| キー | 答えるもの | 質問されるとき |
|---|---|---|
arms.<i>.ee_link |
ロボットの手先の link | 手先になりうる link が複数あるとき(双腕は腕ごとに質問) |
grippers.<i>.open_position |
lower / upper |
回転する指の関節で、開く向きが分からないとき |
grippers.<i>.open_close |
[開, 閉] の角度 [rad] |
指の関節に可動範囲がないとき |
robot.gripper_joints |
指の関節名のリスト | グリッパが自動で見つからないとき |
robot.front_axis |
+x / +y / -x / -y |
ロボットの正面が +x でないとき(+x を向くように回して置きます) |
joints.<name>.role |
fixed_at_reset / passive |
腕でもグリッパでもない可動関節があるとき |
robot.default_pose |
suggested / keep / {関節: 値, …} |
取り込み後、手先が台の方(下)を向いていないとき。suggested は configure_task が決めた作業の構えの位置で手先が真下を向く IK の解 |
5. 結果を確かめ、記録する
launch_sim は短い試運転の最初と最後に各カメラが見たものを snapshots/ に保存し、記録に時間を使う前に物理の検査
(物体を掴むことを含む)をします。CRX-3iA では 21 の検査がすべて通り、りんご・ライム・洋梨・キューブの grasp_hold
も通ります。あとはチュートリアルと同じように記録します。
urdf2vla configure_vla_interface --project projects/crx3ia
urdf2vla setup_teleoperation     --project projects/crx3ia
urdf2vla collect_dataset         --project projects/crx3ia --device scripted --num-demos 10
手元では、スクリプトが 12 回の試行で 10 個のデモを記録し、変換したデータセットからの再生は 4 回すべて成功しました
(convert_dataset の後に evaluate_vla --replay --episodes 4)。
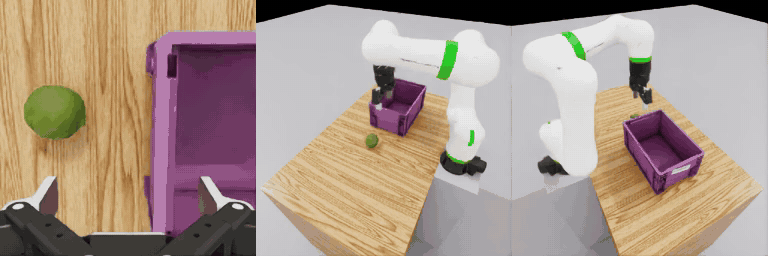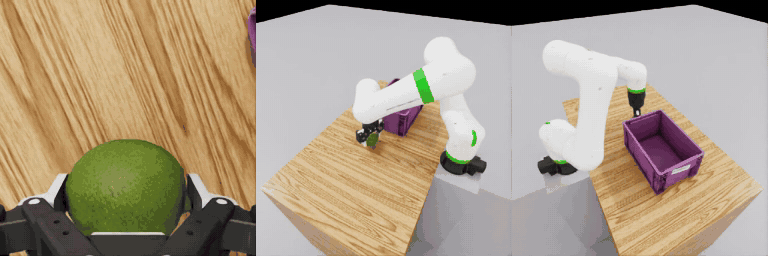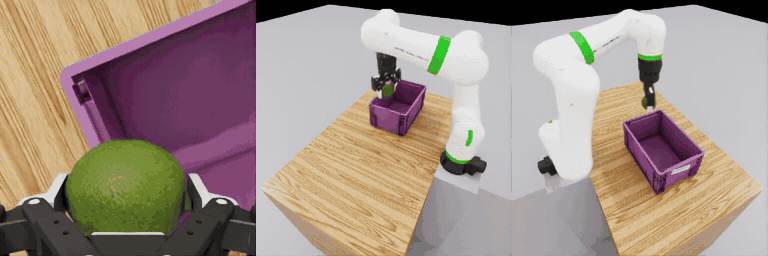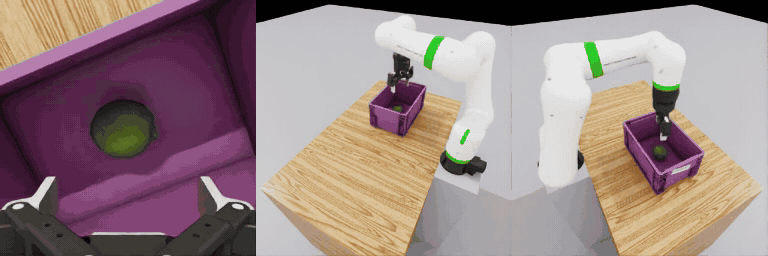
evaluate_vla --replay)。6. 物体を選び、場面とカメラを調整する
既定では、エピソードごとにりんご・ライム・洋梨・色付きの立方体のどれか 1 つを台に置き、ロボットはそれを箱に
入れます。ほかの物体は project.yaml で選び、configure_task と launch_sim をもう一度実行します(launch_sim が各物体の
落ち着く向きを測り、エピソードはそれを使います)。
task:
  objects: [lime, color_cube, rubiks_cube]   # エピソードごとに 1 つ。指示文でその名前を言う
  container: klt_bin                          # トレイなら plastic_tray、平らな緑の置き場所なら "disc"
| キー | 物体 | 大きさ (cm) | 出所 |
|---|---|---|---|
rubiks_cube |
ルービックキューブ(元のデータセットの利用条件を確かめていないので既定には入れない) | 5.8 × 5.8 × 5.8 | Isaac Lab Arena の物体ライブラリ(HOT3D 由来) |
apple |
りんご(70 % に縮小) | 5.4 × 5.7 × 6.7 | NVIDIA SimReady |
lime |
ライム | 6.4 × 7.5 × 6.1 | NVIDIA SimReady |
pear |
洋梨 | 6.1 × 13.4 × 6.2 | NVIDIA SimReady |
color_cube |
色付きの立方体 | 5.0 × 5.0 × 5.0 | Isaac Sim の props |
cube |
赤い立方体(プリミティブ、ダウンロード不要) | 4.5 × 4.5 × 4.5 | — |
klt_bin(容器、既定) |
箱 | 19.8 × 29.7 × 14.6 | Isaac Sim の props(工場の KLT の部品箱) |
plastic_tray(容器) |
トレイ | 25.6 × 27.0 × 2.1 | NVIDIA SimReady |
別の物体のリストで記録したデータセットは、新しいリストでは再生できません(エピソードはリストの何番目を使ったかを記録します)。
物体のリストを導入する前の記録を再生するには task: {objects: [cube], container: disc} にします。
グリッパの開きより幅の広い物体は、警告を出して除きます(Franka は 8 cm。ほかは上のグリッパの表)。
アセットは初回に NVIDIA のアセットサーバからダウンロードします。測った大きさのカタログは src/urdf2vla/objects.py です。
台・物体を置く範囲・箱は腕の届く範囲から配置し、単腕のロボットでは手先を真下に向けて届くかを IK で確かめます。
動かすには、生成されたキーを overrides.task(generated/task.yaml と同じ構造)に書き、configure_task をもう一度実行します。
overrides:
  task:
    target: {pos: [0.45, -0.18]}
    instruction: "place the {object} into the {target}"
    table: {material: walnut}        # 台の見た目: oak(既定)、walnut、plain(単色)
カメラ: URDF にカメラの frame(名前に camera・cam・optical を含む link。頭のカメラの光学 frame や手のカメラなど)が
あれば、それを使います。足りないところだけプリセットで補います(手のカメラのない腕には手先カメラ、頭・体のカメラがなければ
DROID の左右のカメラ)。見つかったカメラの frame は inspect_robot が表示します。URDF にカメラがなければ、既定は
DROID の配置(手先カメラと、台を見下ろす左右のカメラ、256×256)です。双腕では腕ごとに
手先カメラが付くので、その既定は 4 台になります。
URDF のカメラは ROS の約束に従います(optical の frame は +z、ほかは +x の方向を見ます)。視野角は、URDF に Gazebo の
カメラのセンサがあればその値を使います。ステレオカメラは左目の frame を使います。
プリセットは wrist・left・right・front・side・urdf(URDF のカメラ)です。実機のカメラに合わせるなら、明示的に書きます。
cameras:
  - preset: wrist
  - {preset: urdf, link: head_camera_optical_frame, hfov_deg: 87, clip_near: 0.02}
  - {name: head_cam, mount: link, parent_link: head_link, pos: [0, 0, 0], rot_xyzw: [0, 0, 0, 1],
     convention: ros, width: 640, height: 480, intrinsic_matrix: [600, 0, 320, 0, 600, 240, 0, 0, 1]}
カメラの位置や向きを見ながら決めるには、urdf2vla view のカメラの欄を使います。そこで保存したものは
answers.yaml に入り、project.yaml の cameras: より優先します。configure_camera と launch_sim をやり直すと、
実際の画像を確かめられます。
四元数は常に [x, y, z, w] です。
双腕ロボット
2 本の arm の連鎖を別々に検出し、設定・シミュレーション・学習まで別々に保ちます。 腕ごとに関節・IK の剛体・TCP・接近方向・指の開閉方向と、任意の手先カメラを作ります。VLA の state / action は 「右腕の関節、左腕の関節、右グリッパ、左グリッパ」の順です(検出順。上の例では right が先)。
台は左右の肩の中央に置き、物体は台の左半分、箱は右半分に置きます。内蔵の scripted 操作は、物体に近い方の腕で把持し、
もう一方の腕は初期姿勢のままグリッパを開いて保持します。この配置では毎回同じ腕になるので、scripted のデモで動くのは
片方の腕だけです(もう一方の腕の関節とグリッパも毎フレーム記録します)。launch_sim の把持検査はグリッパごとに実行します。
双腕のロボットでは、scripted 操作は設定を確かめるためのもので、データセットを作る方法ではありません。データは、teleop で 自分でデモをいくつか記録し(N で腕を切り替え)、Isaac Lab Mimic で増やして作ります。記録のガイドの 双腕のロボット を見てください。
ダウンロードなしで使える、Franka を 2 本並べた同梱の例で試せます。
2 本の腕が共通の root link から出ているときは、その link に <inertial> を書いてください。質量がないと importer が腕ごとに別の
articulation にし、import_robot が Expected 1 prims at '/World/Robot', found 2 で止まります。
| 例 | 結果 |
|---|---|
Franka 2 本(examples/dual_franka、ダウンロード不要) |
すべての検査、scripted の記録、変換、replay の評価が通る |
OpenArm v2.0(examples/openarm) |
同じく通る。台・トレイ・初期姿勢は例の中で手で決めている(scripted の記録は 10 回中 8 回成功) |
| Dual Scorpion | 検査は通る。scripted の記録はまだ成功しない |
これらの結果のためのロボットごとの設定は、例の project.yaml と DEVELOPMENT.md にあります。
いまの制限
- 腕は 1 本か 2 本です。3 本以上の arm 連鎖はシミュレーションの Embodiment では対応していません。
- 双腕: scripted 操作と
generate_mimicは、エピソードごとに 1 本の腕で作業し、もう一方の腕は止まったままです (Mimic では元のデモで掴んだ腕)。両方の腕で一緒に作業するタスクにはまだ対応していません。evaluate_vla --droidは単腕だけです。 - タスクは 1 つ: 物体を掴んで容器に入れる(または平らな置き場所に置く)Pick & Place。物体は
src/urdf2vla/objects.pyのカタログから選びます。 - グリッパ: 2 本指の平行グリッパと、片側の顎だけが動くグリッパ。吸着や多指ハンドには対応していません。
- SimReady のグリッパへの付け替え(
robot.gripper.simready)は、いまは単腕のロボットだけです。