学習済みモデル
urdf2vla で、ロボットの URDF から GR00T N1.7 の checkpoint まで通して学習し、Isaac Sim で評価したモデルです。 どれも、urdf2vla で動かすのに要るファイルと一緒に Hugging Face にあります。
| ロボット | モデル | 学習データ | シミュレーションでの成功 | 元のモデル |
|---|---|---|---|---|
| FANUC CRX-3iA + Robotiq 2F-85 | umegan/urdf2vla-crx3ia-gr00t-n1.7 |
umegan/urdf2vla-crx3ia-pickplace |
20/20 | nvidia/GR00T-N1.7-DROID、スクリプトのデモ 50 個 |
| Franka Panda(自前のハンド) | umegan/urdf2vla-franka-gr00t-n1.7 |
umegan/urdf2vla-franka-pickplace |
19/20 | nvidia/GR00T-N1.7-DROID、スクリプトのデモ 50 個 |
どれも NVIDIA L40S 1 枚で学習・評価しました。各工程の実測は NVIDIA Brev で動かす にあります。 シミュレーションだけの結果です: 場面は 1 つ、物体は 1 回に 1 つ、照明は固定。
FANUC CRX-3iA
学習したモデルが、りんご・立方体・ライム・洋梨を箱に入れるところ(評価の 4 エピソード、物体ごとに 1 つ)。 各フレームはモデルが見る画像: 手先カメラ、左のカメラ、右のカメラ。
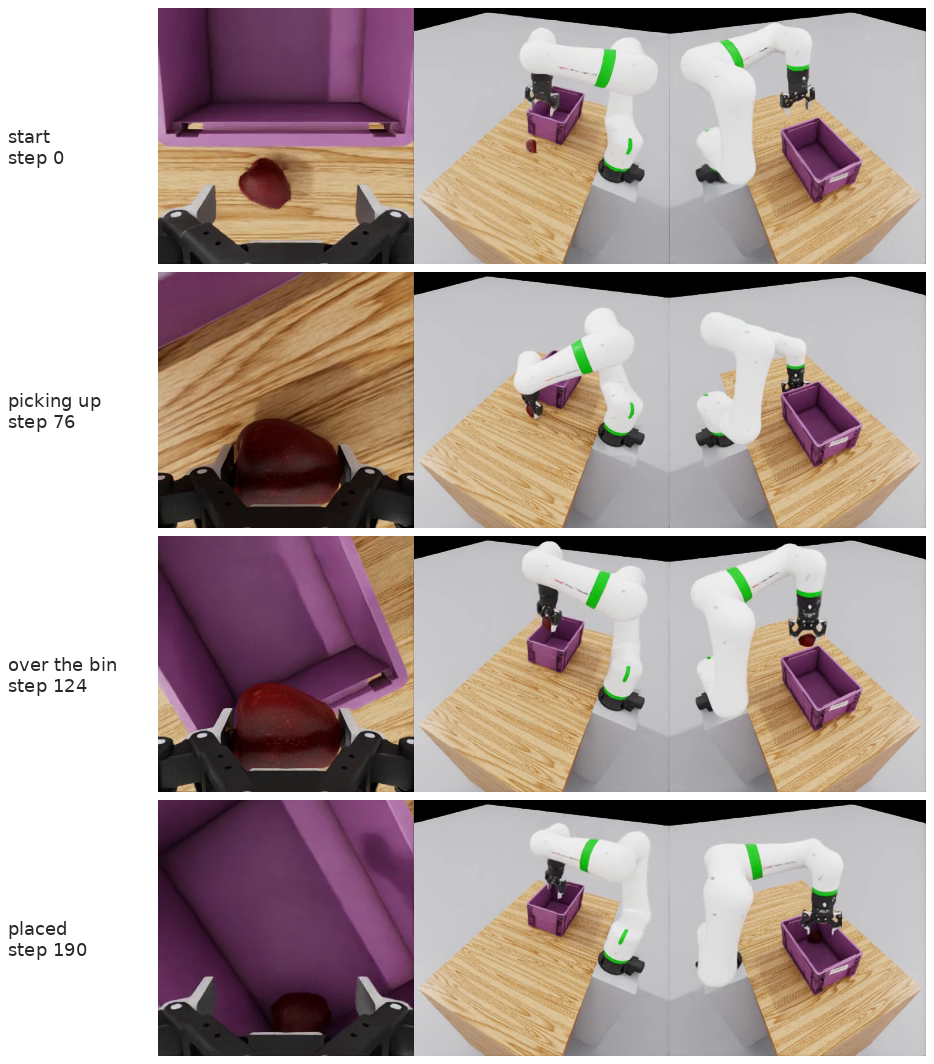
| Hugging Face | umegan/urdf2vla-crx3ia-gr00t-n1.7(NVIDIA Open Model License) |
| ロボット | FANUC CRX-3iA(6 関節)と NVIDIA の SimReady の Robotiq 2F-85(例) |
| カメラ | 手先 + 左 + 右、各 256×256 |
| 状態 / 行動 | 関節 6 + グリッパ。1 回の推論で 16 step、20 Hz |
| 学習データ | スクリプトのデモ 50 個(59 回中 50 回成功、33 分): umegan/urdf2vla-crx3ia-pickplace |
| 学習 | 10,000 step、batch 32、L40S で約 2 時間 40 分(41.9 GB) |
| 評価 | 20/20(りんご 5/5、立方体 7/7、ライム 3/3、洋梨 5/5)。中央値 174 step(8.7 秒)、目標から 15 mm |
| release_check | 10/10 |
同じデモを GR00T の DROID の並び(手先 + 外部カメラ 1 台)で学習すると 19/20 でした(洋梨を 1 回離さなかった)。
Franka Panda
学習したモデルが、りんご・立方体・ライム・洋梨を箱に入れるところ(評価の 4 エピソード、物体ごとに 1 つ): 手先カメラ、左のカメラ、右のカメラ。
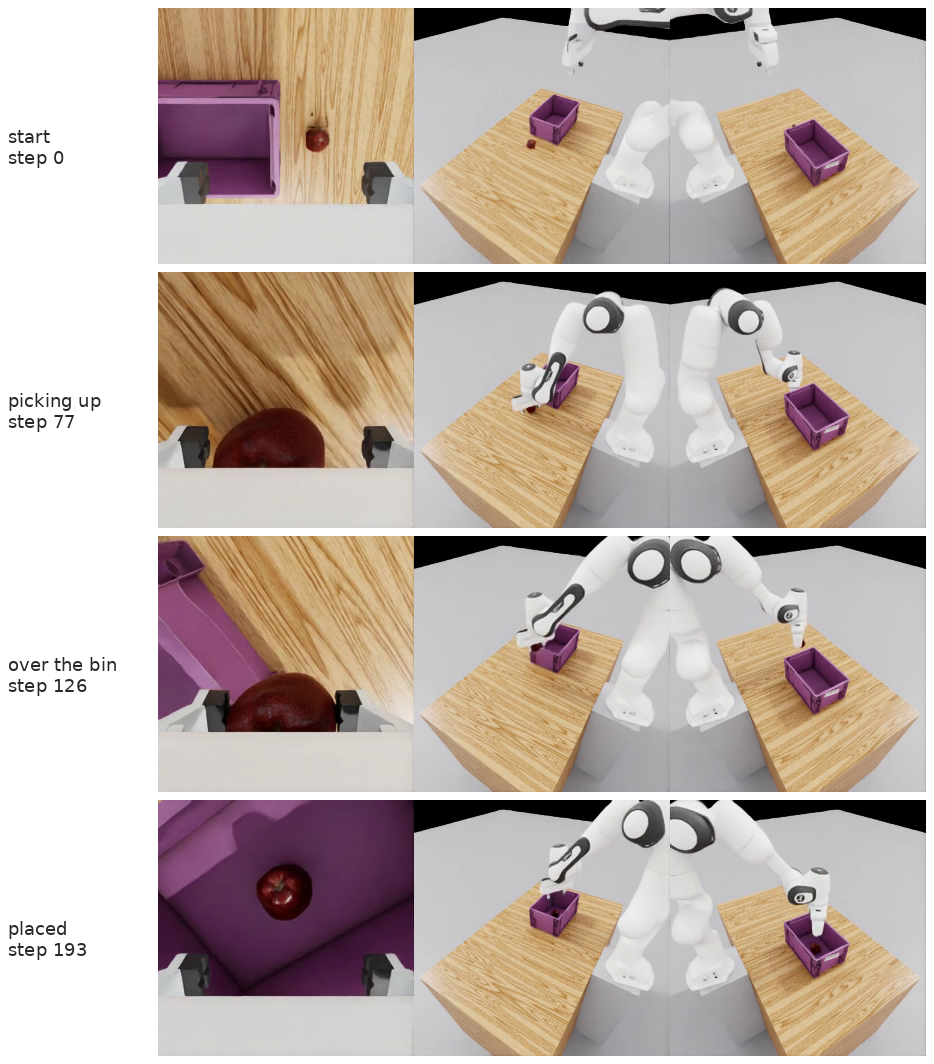
| Hugging Face | umegan/urdf2vla-franka-gr00t-n1.7(NVIDIA Open Model License) |
| ロボット | Franka Emika Panda(7 関節)と URDF の Franka Hand(チュートリアル) |
| カメラ | 手先 + 左 + 右、各 256×256 |
| 状態 / 行動 | 関節 7 + グリッパ。1 回の推論で 16 step、20 Hz |
| 学習データ | スクリプトのデモ 50 個(63 回中 50 回成功、30 分): umegan/urdf2vla-franka-pickplace |
| 学習 | 10,000 step、batch 32、L40S で 2 時間 42 分(41.6 GB) |
| 評価 | 19/20(りんご 5/5、立方体 7/7、ライム 3/3、洋梨 4/5)。中央値 194 step(9.7 秒)、目標から 18 mm |
| release_check | 10/10 |
失敗した 1 回は、洋梨を掴んだが持ち上げられなかった(missed_grasp)。
モデルを使う
同じロボットのプロジェクト(examples/ の例)を用意し、その中にモデルをダウンロードして評価します。
hf download umegan/urdf2vla-crx3ia-gr00t-n1.7 --local-dir projects/crx3ia/training/hf_crx3ia
mkdir -p projects/crx3ia/datasets/demos_gr00t
cp projects/crx3ia/training/hf_crx3ia/urdf2vla_modality_crx3ia.py projects/crx3ia/datasets/demos_gr00t/
urdf2vla evaluate_vla --project projects/crx3ia --model training/hf_crx3ia --episodes 20 --video
evaluate_vla は datasets/demos_gr00t/ の modality config からモデルの embodiment を登録するので、そこにコピーします。
入力・出力・学習の詳細は Hugging Face のモデルカードにあります。
学習し直す・自分の変種を学習するには、データセットをプロジェクトにダウンロードして train_vla を実行します。
hf download umegan/urdf2vla-franka-pickplace --repo-type dataset --exclude "raw/*" --local-dir projects/franka/datasets/demos_gr00t
urdf2vla train_vla --project projects/franka --dataset demos
各データセットには、変換し直すための元の記録(raw/demos.hdf5)もあります(例: --layout droid で変換する)。